关节机器人
适合需要多方向取放、转向或与多个工位衔接的布置,可根据板面和工艺选择吸盘或夹爪。
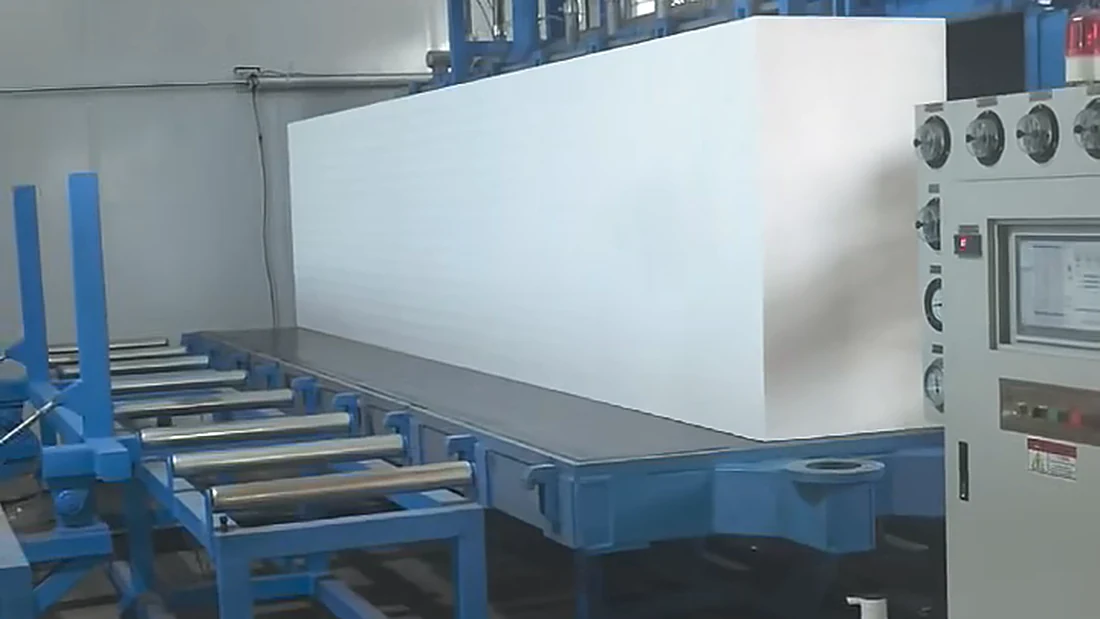
EPS 泡沫板搬运自动化通常由成型机出料衔接、机器人或桁架机械手取件、辊道输送、立板翻转、规格识别分拣和堆叠码放组成。具体配置取决于板材尺寸、厚度、单件重量、成型机出料方式、目标节拍和现场空间,不能脱离工况直接套用通用机型。
每一步都可以作为单机改造或整线的一部分,最终范围按现场接口和项目目标确定。
确认成型设备的出料位置、板材姿态、出料节奏和现场可用空间。
按板材尺寸、重量和抓取面选择关节机器人、桁架机械手以及吸盘或夹爪。
把板材从取件工位送到翻转、分拣和堆叠工位,并根据场地规划缓存与检修通道。
按后续工艺要求完成板材立板、转向和落平,避免人工反复搬抬。
按项目需要配置型号或规格识别方式,再决定分拣逻辑和异常板处理方式。
完成板材堆叠、码放以及与叉车或成品仓区的交接,明确自动与人工作业边界。
设备形式取决于出料姿态、板材规格、动作路径和现场空间。
适合需要多方向取放、转向或与多个工位衔接的布置,可根据板面和工艺选择吸盘或夹爪。
适合行程相对固定、需要覆盖较大作业范围的取件和移载场景,具体形式由现场空间决定。
用于板材由平放到立起、由立放到平放,或在下游输送前完成转向。
用于连接取件、翻转、分拣和堆叠工位,并给异常处理和换型预留操作空间。
方案边界
以下回答只涉及方案判断,具体设备型号、节拍和报价需根据现场工况确认。
先根据成型机出料位置和板材姿态确定机器人与抓手的作业范围,再配置取件、输送和下游工位。板材尺寸、重量和可用空间不明确时,不能直接确定设备形式。
要结合板面材质、尺寸、表面状态和搬运姿态选择吸盘、夹爪或其他组合方式。吸盘数量和夹持位置需要按板材与动作验证,不能只按重量判断。
需要先确认成型机出料方式、安装空间和上下游接口。通常可以先从出料取件或单段搬运切入,再根据现场条件决定是否扩展到翻转、分拣和堆叠。
可以按项目条件评估。先做取件或单段输送通常更容易控制改造范围,但还要预留后续设备接口、检修通道和电气控制扩展空间。
节拍由板材规格、动作路径、成型机出料、抓手形式、人工介入点和现场布局共同决定。先确认工况,再做动作时序和设备配置,报价才有依据。
初步方案评估
不用先想清楚要买什么设备。把泡沫板尺寸、重量、成型机出料方式、现在的人工流程和主要卡点告诉我们, 我们先判断适合从取件单机切入,还是需要连接输送、翻转、分拣和堆叠。